Research
I am interested in building generalizable, agentic robot manipulation systems that learn at scale in simulation and continuously improve through an autonomous real-to-sim-to-real loop .
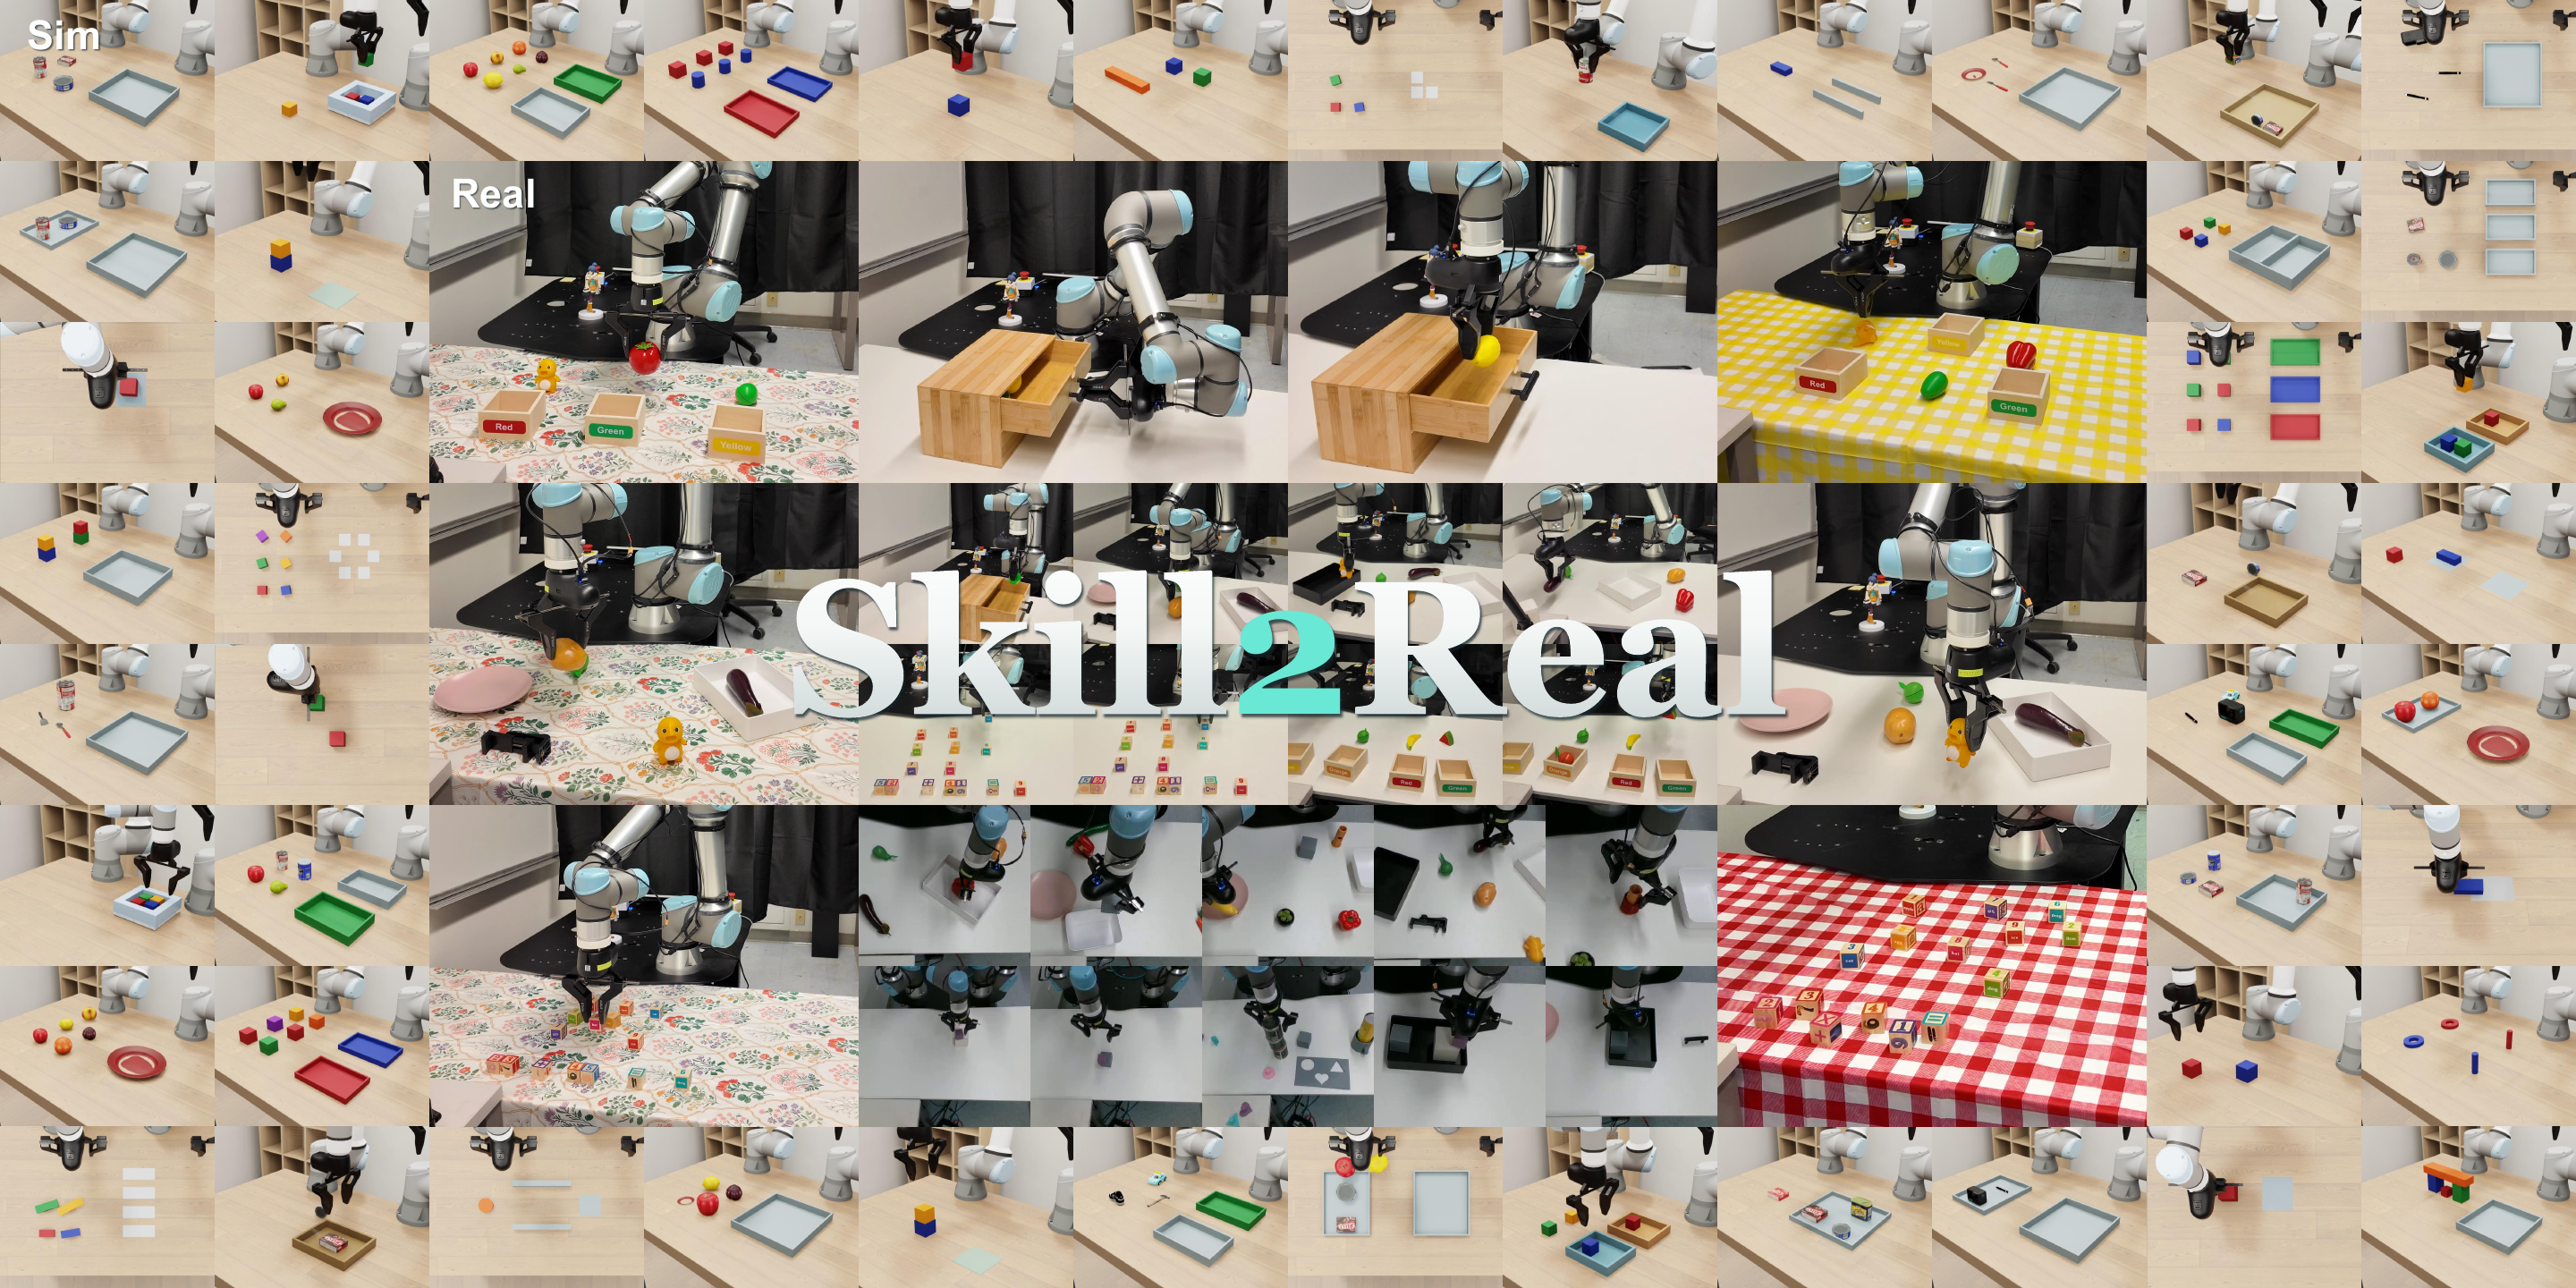
Skill2Real: Agentic Skill Learning for Zero-Shot Sim-to-Real Robot Manipulation
Xincheng He,
Siyu Ma ,
Chang Yu,
Yunuo Chen,
Yanjia Huang,
Ying Nian Wu,
Yin Yang,
Chenfanfu Jiang.
In Submission
TacCoRL: Integrating Tactile Feedback into VLA via Simulation
Siyu Ma *,
Yuqi Liang*,
Chang Yu*† ,
Yunuo Chen,
Hao Su,
Yixin Zhu,
Yin Yang,
Chenfanfu Jiang.
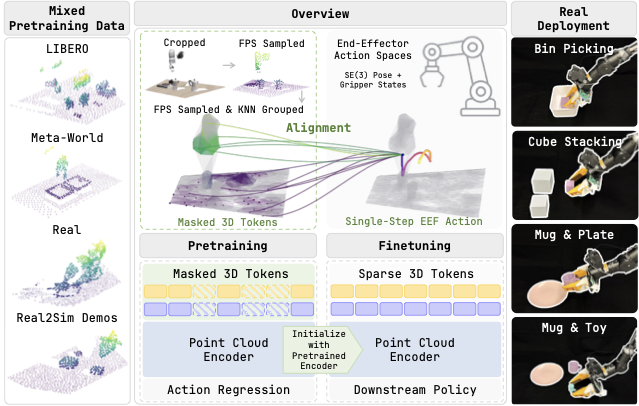
Sparse2Act: Learning Action-Aligned Sparse 3D Representations for Cross-Domain Robot Manipulation
Yu Guo*,
Chang Yu*,
Siyu Ma *,
Yunuo Chen,
Yin Yang,
Ying Nian Wu,
Chenfanfu Jiang.
Right-Side-Out: Learning Zero-Shot Sim-to-Real Garment Reversal
Chang Yu*,
Siyu Ma *,
Wenxin Du,
Zeshun Zong,
Han Xue,
Wendi Chen,
Cewu Lu,
Yin Yang,
Xuchen Han,
Joseph Masterjohn,
Alejandro Castro,
Chenfanfu Jiang.
ICRA 2026
GRIP: A G eneral R obotic I ncremental P otential Contact Simulation Dataset for Unified Deformable-Rigid Coupled Grasping
Siyu Ma *,
Wenxin Du*,
Chang Yu*,
Ying Jiang*,
Zeshun Zong,
Tianyi Xie,
Yunuo Chen,
Yin Yang,
Xuchen Han,
Chenfanfu Jiang.
IROS 2025
Embedded IPC: Fast and Intersection-free Simulation in Reduced Subspace for Robot Manipulation
Wenxin Du*,
Chang Yu*,
Siyu Ma ,
Ying Jiang,
Zeshun Zong,
Yin Yang,
Joe Masterjohn,
Alejandro Castro,
Xuchen Han,
Chenfanfu Jiang.
ICRA 2025
Research Intern, advised by Kui Wu
Jun 2026 β Aug 2026
Visiting Student, advised by Yixin Zhu
Oct 2025 β Dec 2025
Visiting Student, advised by Cewu Lu
Jun 2025 β Sep 2025
Miscellaneous
In my free time, I enjoy spending time with pets.πΆπ±πΉ